

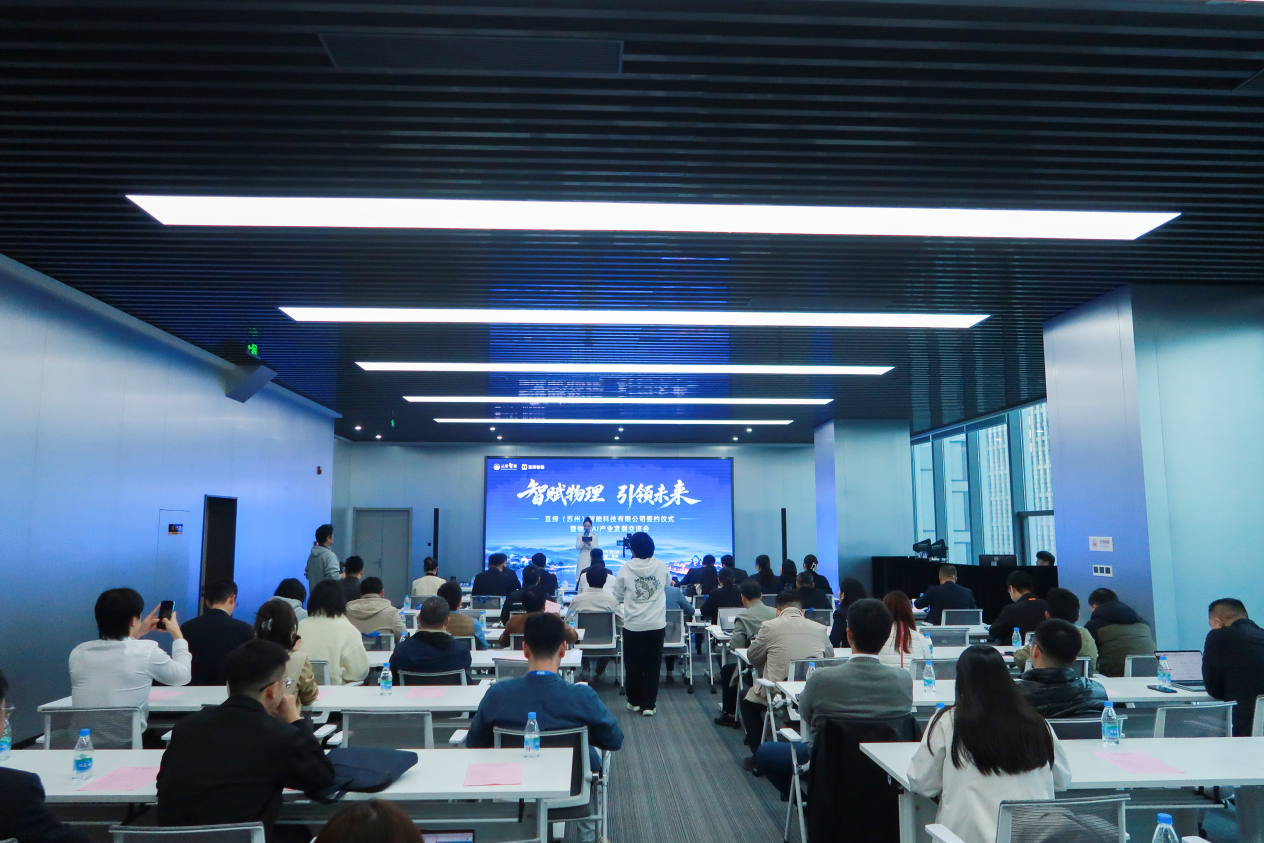
11月18日,苏州旭擎智能科技有限公司参与的"亘绎智能签约仪式暨物理AI产业发展交流会"在苏州相城区人工智能产业园7F圆满举行。会上,旭擎智能与北京云道智能科技子公司——亘绎(苏州)智能科技有限公司正式签署战略合作协议,旭擎智能创始人兼CEO李冬与亘绎智能代表共同签约,旭擎智能首席运营官COO关俊峰作主题分享。
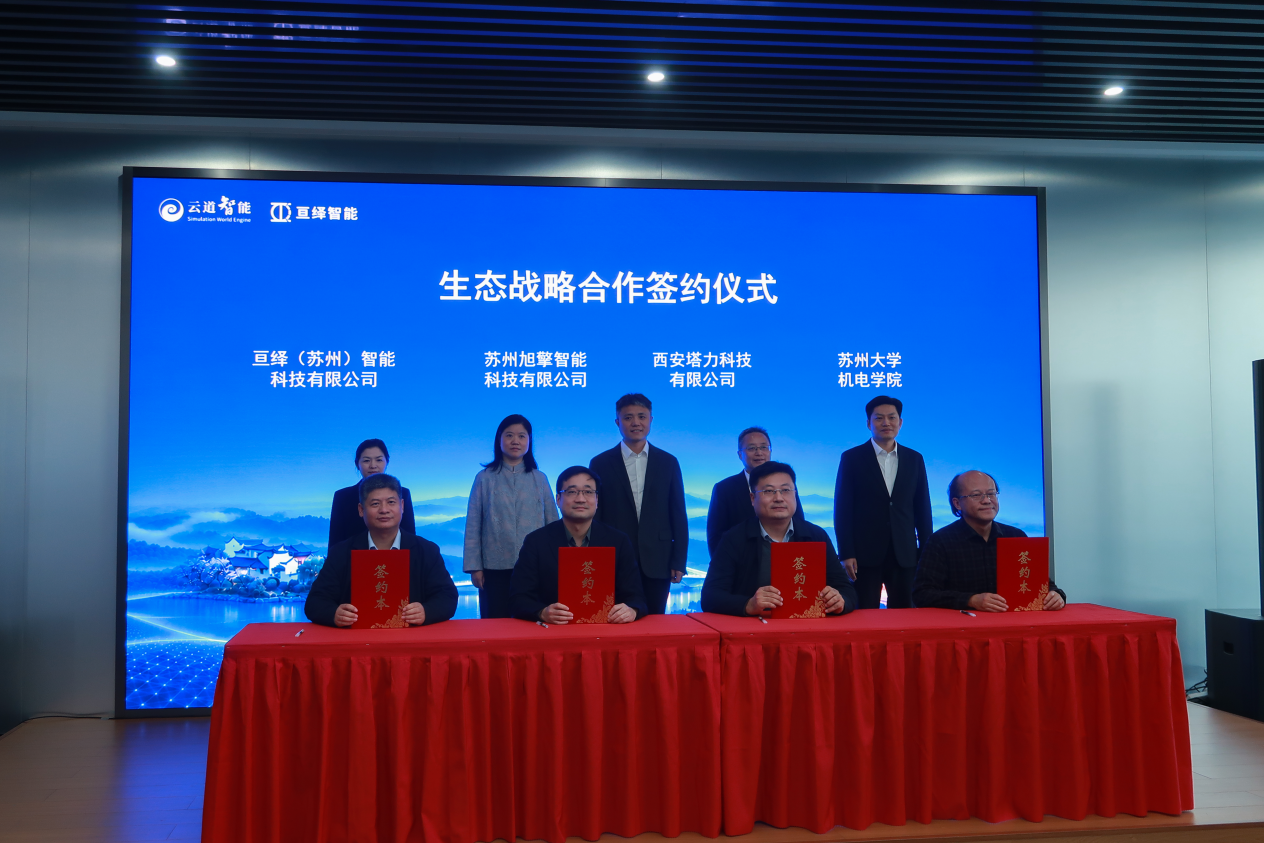
下午15时10分,活动进入备受瞩目的签约环节。在苏州市相关领导及合作伙伴的共同见证下,苏州旭擎智能科技有限公司创始人李冬与亘绎(苏州)智能科技有限公司总经理朱子玉共同签署战略合作协议。双方将建立长期、稳定的战略合作伙伴关系,深度融合旭擎智能的"硬件本体及工程落地优势"与云道智能和亘绎智能的"物理AI数据仿真与世界模型训练优势",共同打造面向真实工业场景的具身智能综合落地解决方案。
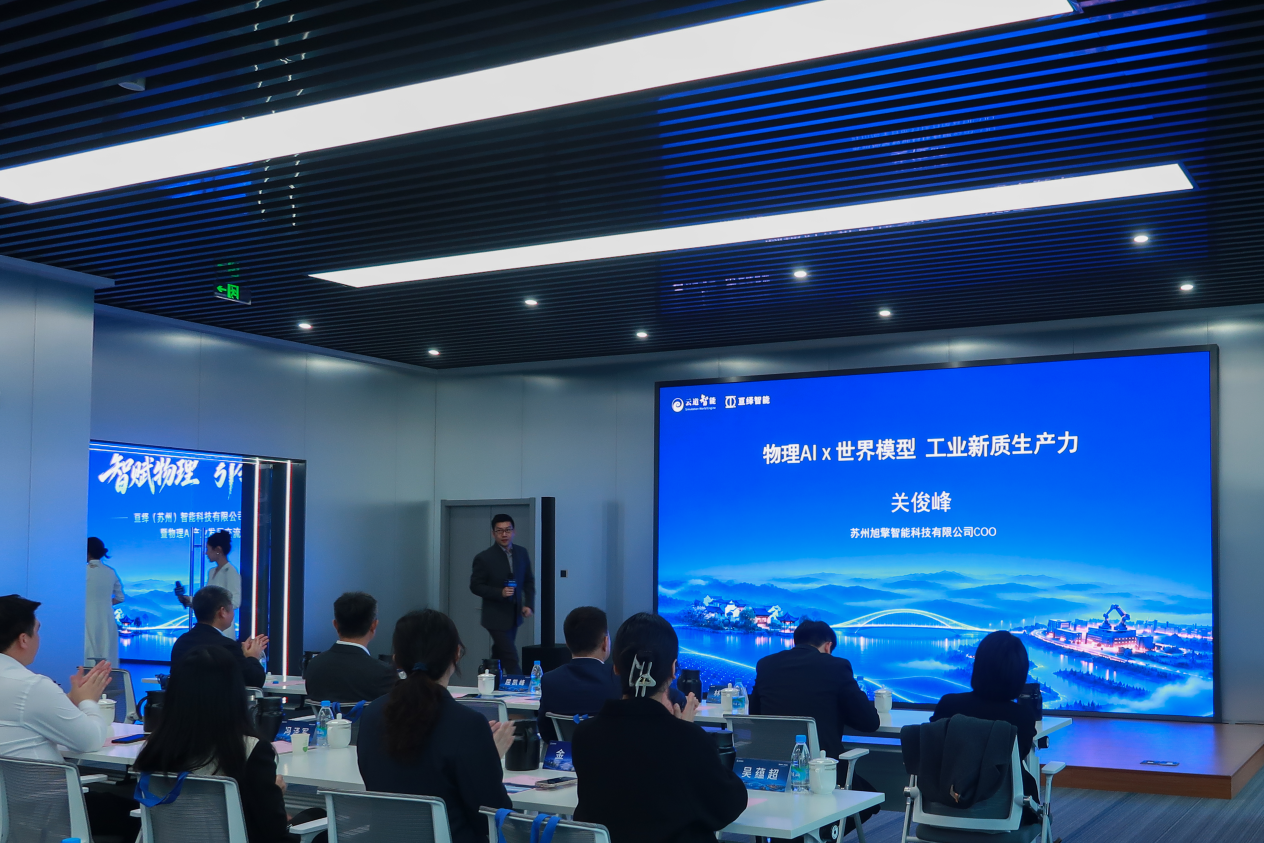
签约仪式后,旭擎智能COO关俊峰围绕双方合作的技术逻辑与产业愿景带来分享,从仿真预演到真机执行,阐述了物理AI从"能演示"走向"能落地"的闭环路径。旭擎智能以“世界模型(脑)×物理AI(身)×工业场景(土壤)”的三力相乘为核心,通过全栈自研的擎脑世界动作模型XcraftWAM、擎枢AI调度平台XcraftRMS与多形态机器人硬件,实现工业机器人从单机智能到群体智能的跨越,让机器人“真进厂、真干活”,驱动工业新质生产力。
本次战略合作的首批落地成果,已在发布会现场通过四大真实作业场景集中呈现:
柔性体装箱封箱——由旭擎智能自研第一代轮式人形机器人-旭启XQ-R01完成,将柔性体抓取与塑性体折盒两个物理特性完全不同的动作置于同一任务中。该场景需要精准预测抓取前后的形变轨迹,现有开源仿真引擎多仅支持刚体,而云道与亘绎的多物理场仿真为这类非标柔性作业提供了物理后果预演,旭擎则通过XcraftWAM将预演转化为真机的精准抓取与折盒动作。
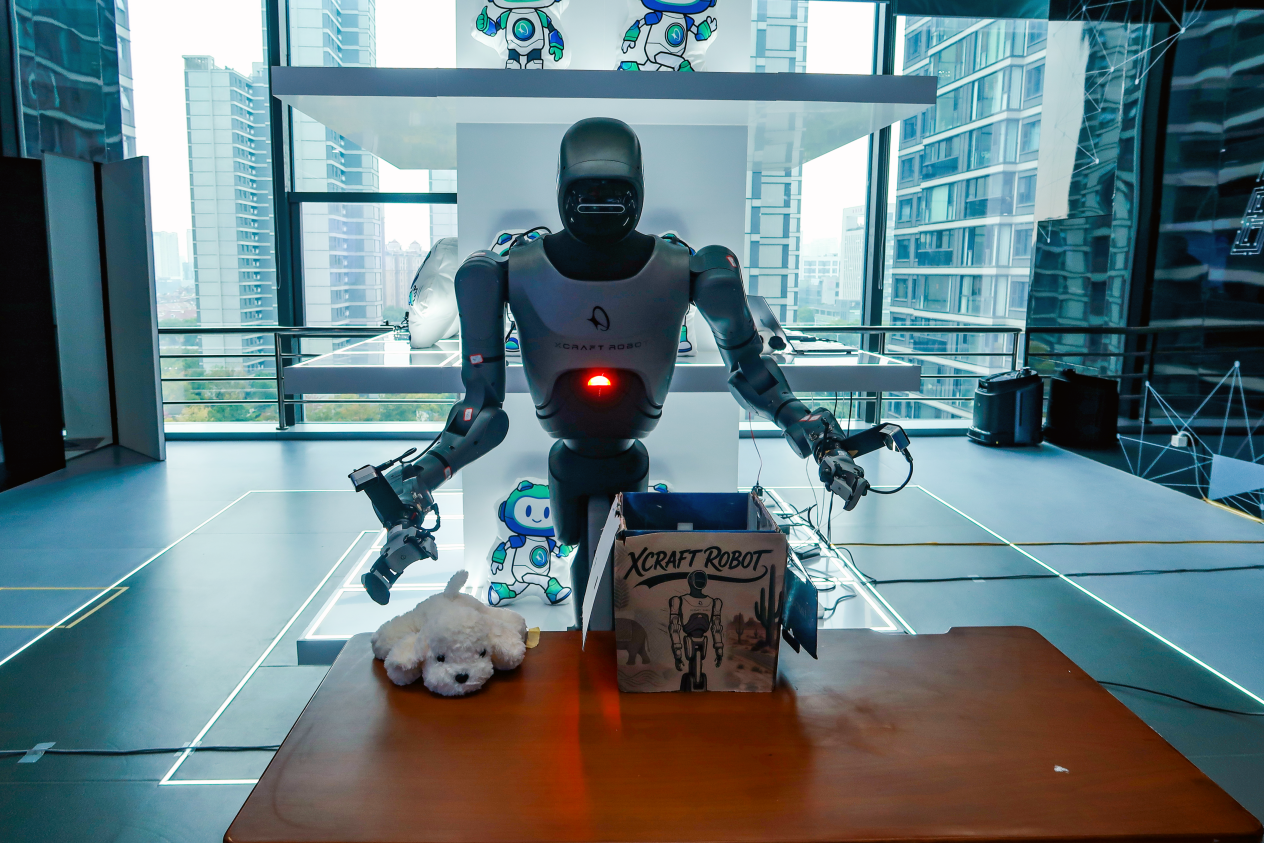
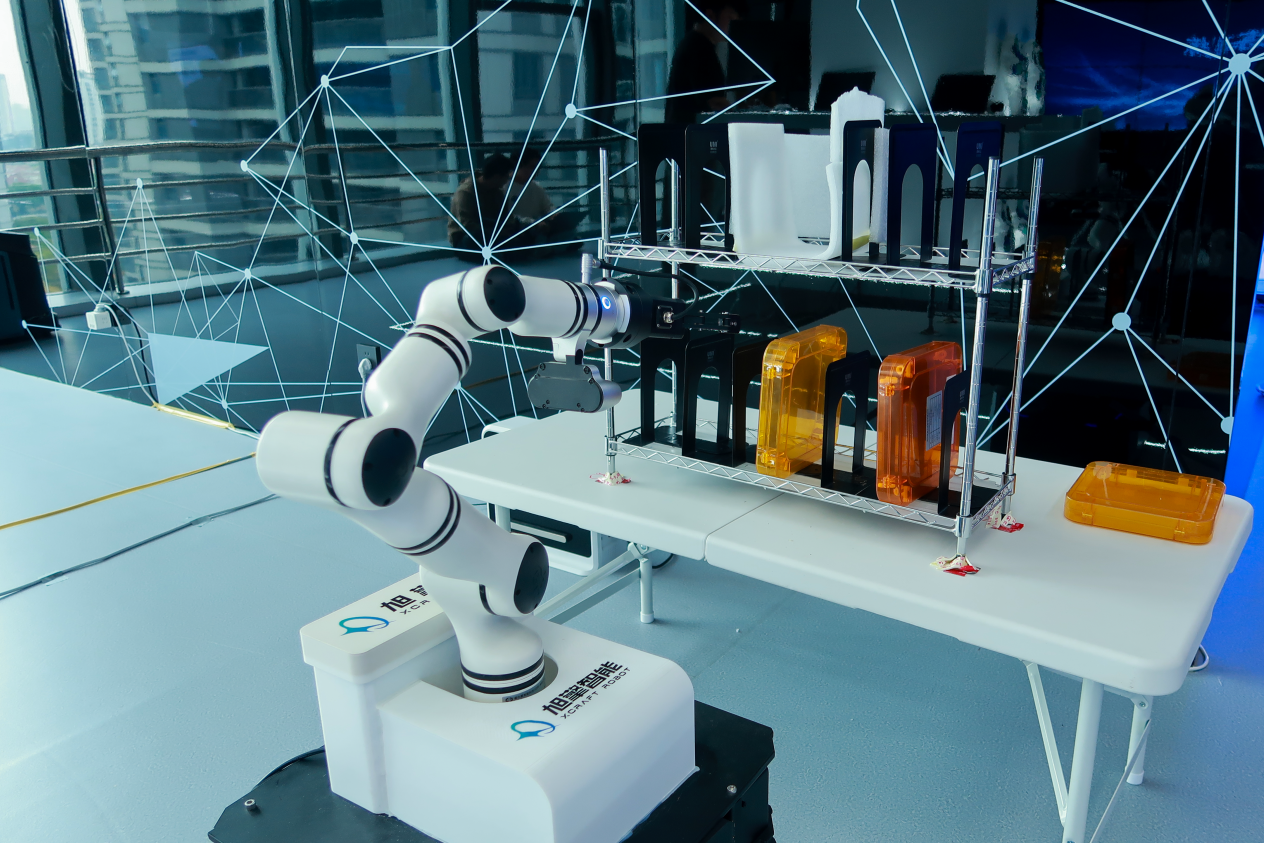
光照盒抓取搬运——机械单臂配合移动平台完成多位置摆放的精准定位与移放,验证了移动+机械臂复合作业在物流搬运场景中的可行性。
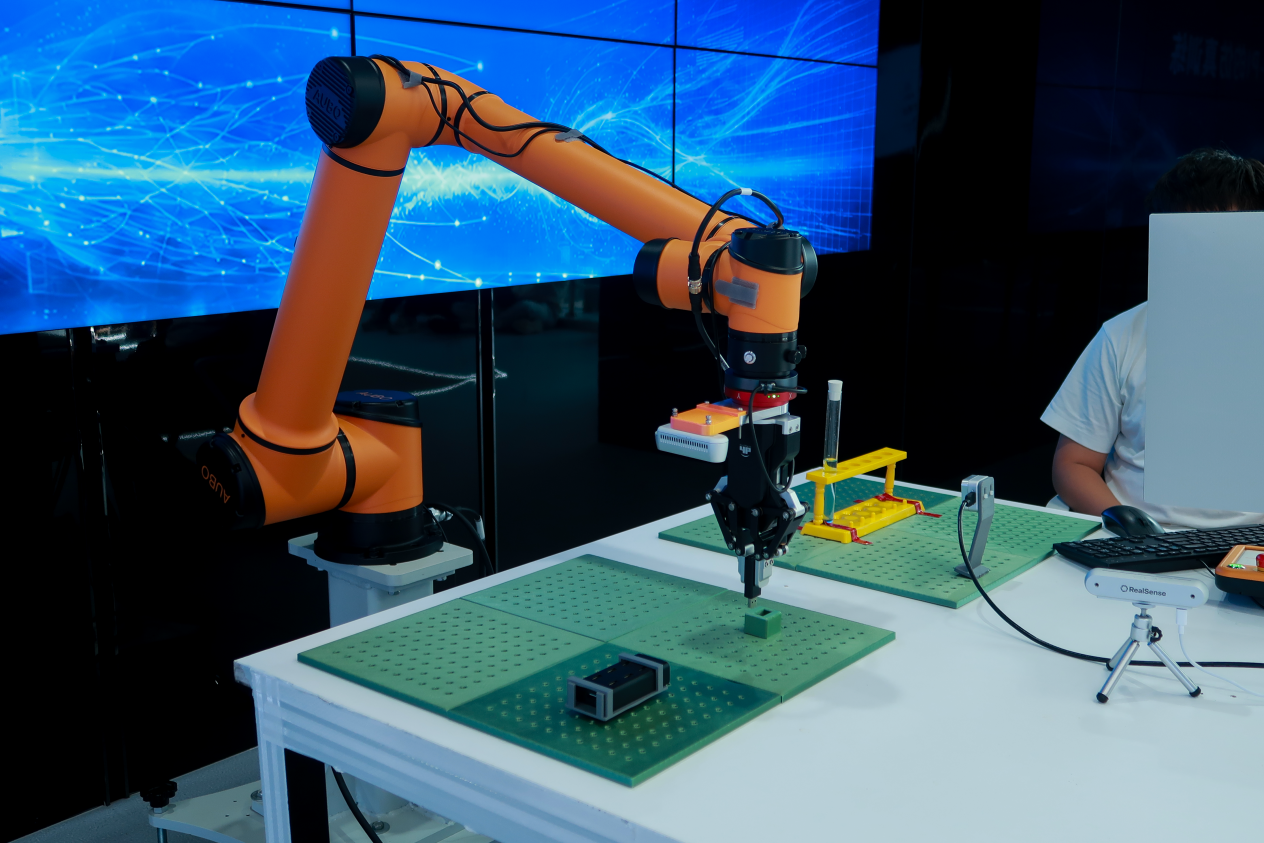
力控试管移动+USB插拔——工业机械单臂完成接触密集、需实时调整力度的精细作业。试管移动需在接触中稳住容器、控制力度,USB插拔则需在毫米级对位中完成插入与拔出,考验机械臂的力觉闭环与柔顺控制能力。
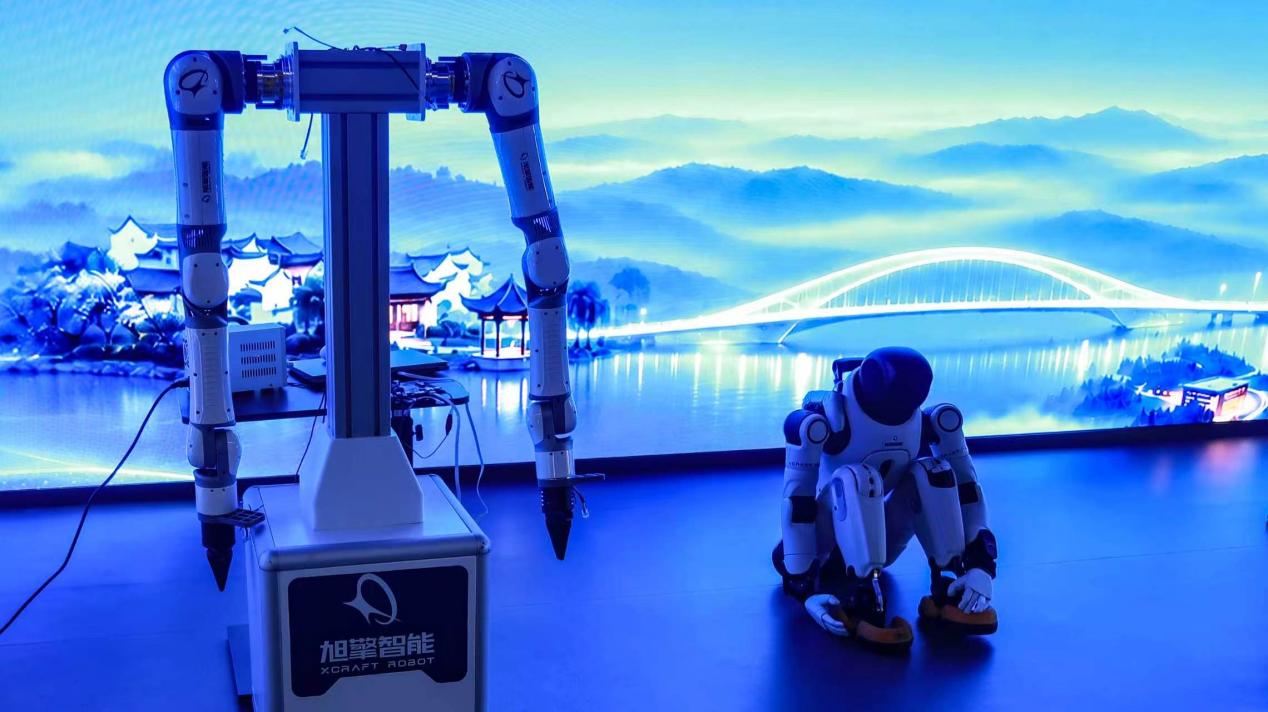
双臂遥操运控——由人通过遥操作给出示范、双臂协同完成动作,验证机械双臂在复杂任务中的轨迹规划与同步控制,为后续真机数据采集与策略训练打开入口。从柔性形变预测到力控精细操作。
四大场景贯穿了"仿真定义作业、作业反哺仿真"的完整闭环——云道/亘绎智能的多物理场仿真为作业提供物理后果预演,旭擎智能的XcraftWAM将预演解码为动作指令,最终由多形态真机在真实工况下执行交付。这正是双方合作从技术互补走向产业落地的直观体现。
同时旭擎智能自研XcraftWAM(世界-动作模型)也正式对外发布,其隶属于旭擎“擎枢”体系。该设计跳过视频生成与解码开销,服务器侧单步决策延迟约187ms,较“先生成视频再决策”方案最高快24倍,可覆盖拿放、开抽屉、叠毛巾等刚性与柔性操作任务。此前在GDPS2026国际具身智能技能大赛"快递分解"赛项中,旭擎团队凭借XcraftWAM获得二等奖,验证了模型在油污、光照变化、动态障碍等真实干扰下的泛化能力。目前,该模型已与旭擎多形态真机深度适配,为工业具身机器人、巡检机器狗等工业机器人硬件本体提供精准控制指令,真正实现从仿真数据到真机作业的端到端闭环。
此次合作不仅是两家企业优势资源的强强联合,更是物理AI从数字空间走向真实物理世界的关键一步。随着战略合作协议的签署,双方将携手并进,以物理AI为核心底座,构建数据驱动、人机协同的智能经济形态,为苏州打造数智经济新高地、落实国家"人工智能+"行动贡献核心力量,共同打造新一代的工业新质生产力。