

今年CeMAT ASIA现场,仓储物流机器人依然是全场最密集的板块之一。从整机厂商到核心零部件供应商,从无人叉车、潜伏车、料箱机器人,到轮式人形,几乎每一家都在把过去一年打磨出来的方案搬到台前。但行业里的人都清楚,门槛已经不在“能不能做出一台车”,而在“整套设备在现场能不能长期稳定地跑下去”。
“稳定地跑下去”,从来不只是单一能力的结果。车体、运动控制、导航定位、电源管理、调度系统,任何一环出问题,设备都跑不长。正是在这套系统能力里,感知正在成为越来越难绕开的一环:避障要稳,对接要准,人机混场下的安全防护,都要求传感器在暗光、强光突变、高反光、黑色物体这些真实工况下持续输出可靠数据。
在国内主流AGV/AMR整机厂商的高精度识别与对接中,约七成采用了迈尔微视的3D视觉方案;这套方案也已进入凯傲、丰田、永恒力等全球巨头的无人叉车项目。从基础避障到托盘对接、库位识别,迈尔微视的3D感知能力正在仓储物流的核心作业环节里被批量验证。
仓储物流之外,这套方案也已批量部署于清洁机器人、低速车、无人机以及人形机器人。迈尔微视的3D感知方案,正在国内复杂工况与全球工业标准的双重检验下,进入更多真实场景。
从避障出发,3D感知正在穿透仓储物流全场景
避障是移动机器人最早规模化落地的3D视觉场景之一。但在真实的仓储物流和工业产线中,只靠避障不够——机器人不仅要“跑得稳”,还要“看得准、测得精、操作得稳”。
基于dToF与iToF双底层技术路线以及多传感器融合能力,迈尔微视在本次展会上展示的3D感知矩阵,覆盖避障、托盘对接与库位识别、拆码垛、体积测量、人体防护,同一套3D感知能力在不同作业环节各有侧重。
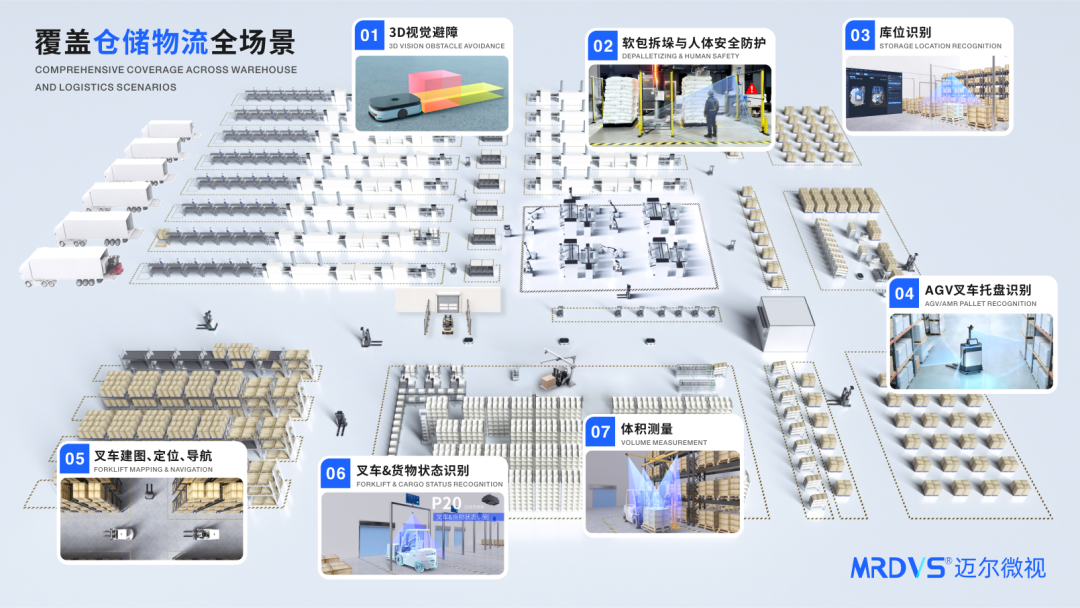
在移动与避障环节,迈尔微视基于dToF技术的3D视觉传感器既用于潜伏车、AMR 的底盘,也用于叉车车身四周和叉尖,提供稳定可靠的感知与避障支持,覆盖暗光、强光突变、高反光、黑色物体等真实工况。
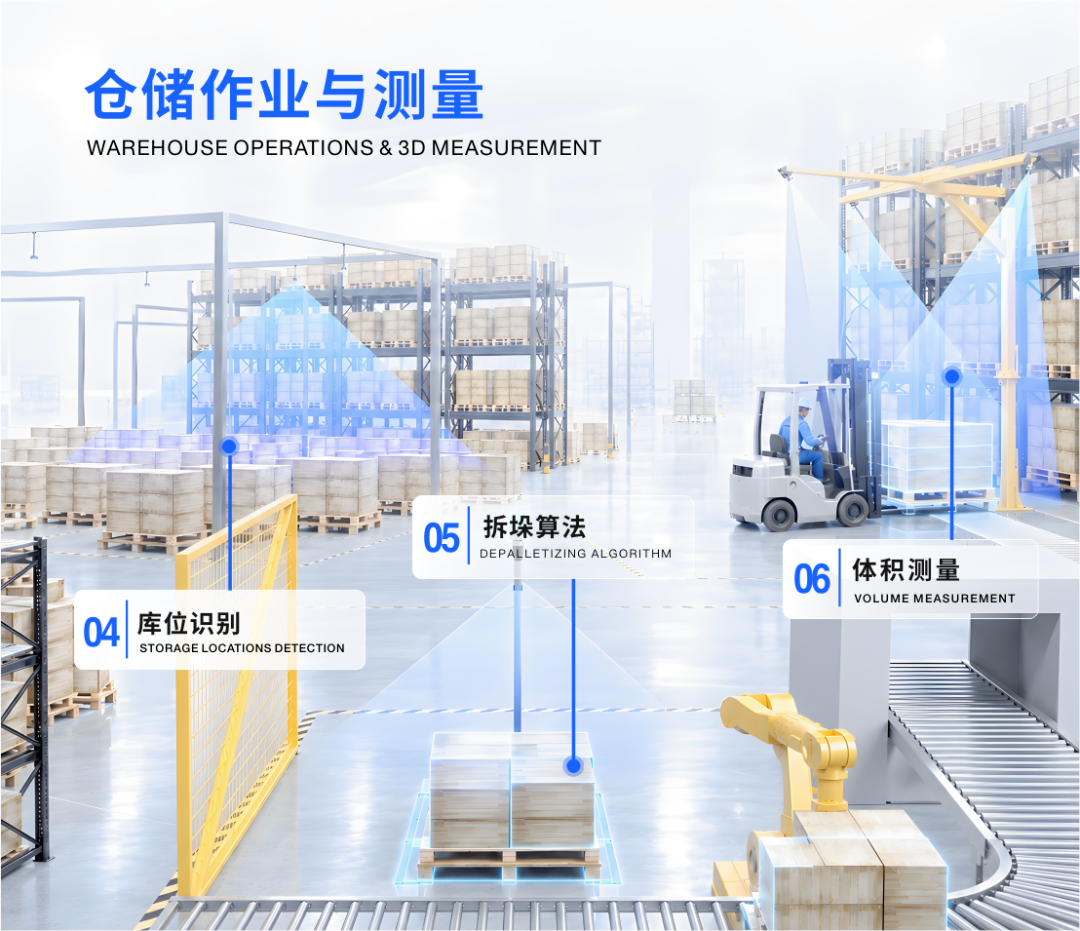
托盘对接方案已随七成主流 AGV/AMR 厂商的高精度识别项目批量落地,库位识别方案也在多家厂商的项目中逐步应用。拆垛算法输出高精度位姿与3D坐标,引导机械臂完成作业;3D体积测量方案对大件货物进行非接触式快速测算,为仓储管理系统WMS提供实时数据。
针对日益迫切的人机协同需求,迈尔微视展示了基于3D视觉的人体安全防护方案,确保高动态工厂环境下的安全。
七成市场选择的背后
仓储物流与工业自动化,是对设备可靠性要求较为苛刻的领域之一。避障要稳,靠的不是一颗芯片,而是从镜头、光学、热仿真,到主动对准、可靠性测试,再到多传感器融合的一整条链路。
向下,迈尔微视具备从镜头设计、光学设计到热仿真的全链路硬件设计能力,确保传感器在严苛工况下不降频;中间,依托高精度的主动对准工艺与严苛的可靠性测试,保障了工业级批量交付的良率与一致性;向上,则是多传感器融合等核心算法,支撑了各形态设备在极端工况下的精准表现。
从“视觉供应商”到“移动机器人3D视觉感知解决方案”
当产业从技术验证走向批量精细化落地,市场对高稳定性感知系统的需求迎来爆发。迈尔微视同时具备3D视觉底层能力、感知算法积累以及多形态场景交付经验——这种全链路能力在行业内极具稀缺性。
七成主流AGV/AMR高精度识别市场的覆盖,是迈尔微视的基石。随着视觉方案在仓储物流、工业自动化、无人叉车、复合机器人等领域的全面扎根,迈尔微视不仅实现了从“单一的视觉供应商”向“移动机器人视觉感知解决方案”的进化,更基于深厚积累,将这套高精度感知能力无缝迁移至更广阔的版图——从穿梭于室内外的各类智能移动设备、无人机,到进厂“干活”的人形机器人。
当机器人从“能跑”走向“长期稳定地跑”,感知就不再是配件,而是前提。迈尔微视要做的,不是给机器人装上一双眼睛,而是让这双眼睛在真实工况里一直看得见、一直看得准。